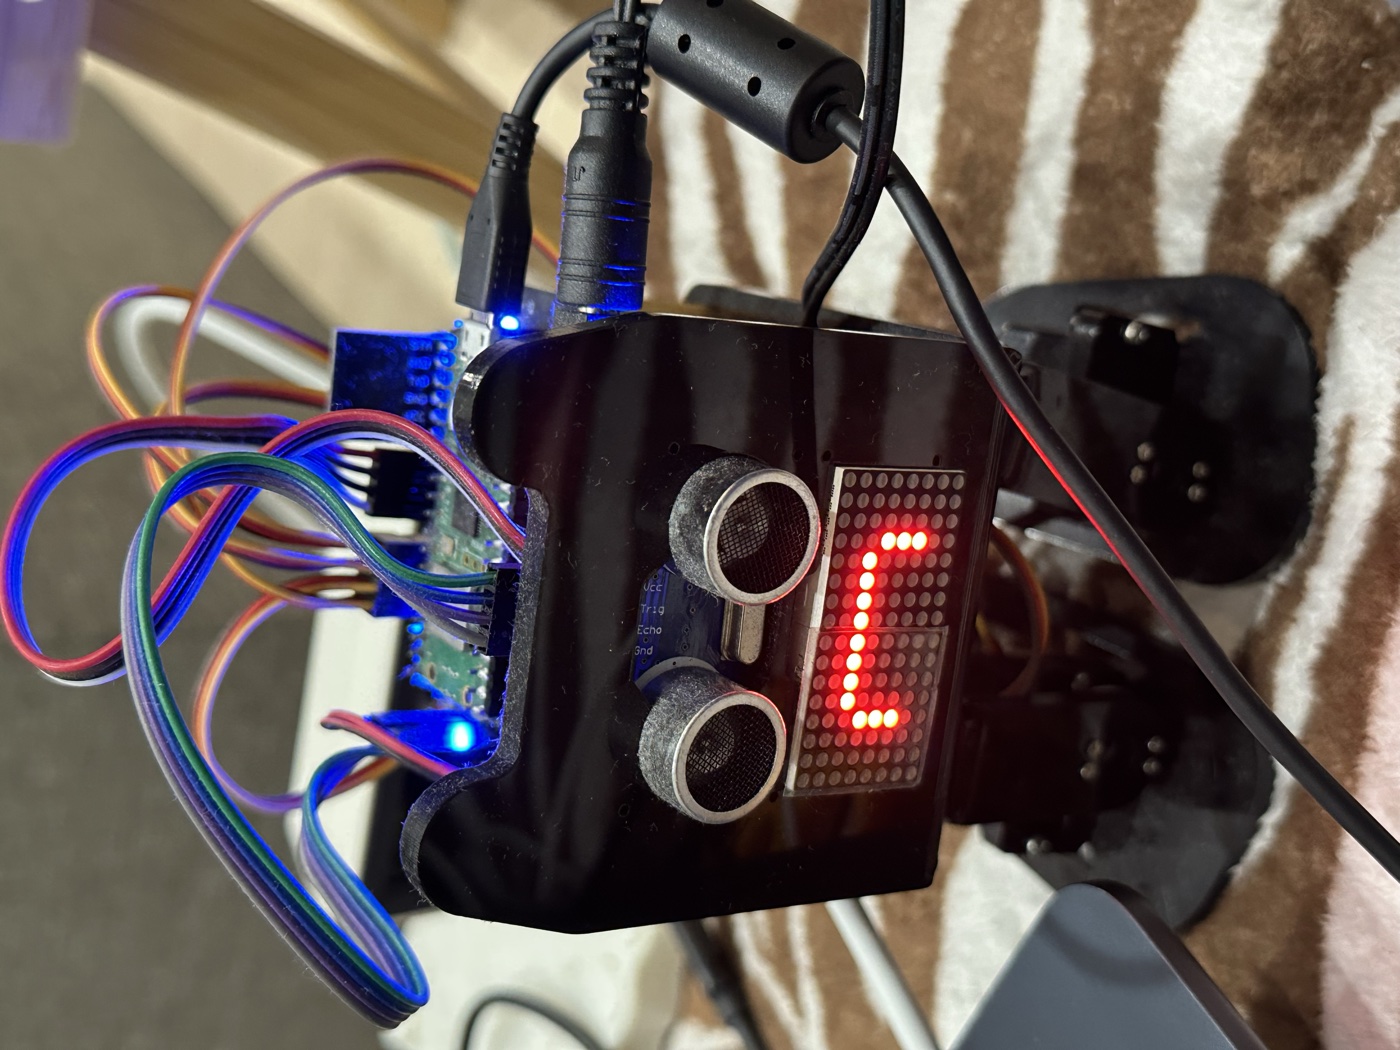
에이전트 프로그래밍을 이것저것 만지작거리면서 깃페이지 갱신부터 손대기 시작했는데,
문득 집 어딘가에서 굴러다니던 라즈베리 파이 피코 W(Raspberry Pi Pico W) 로봇이 생각났다.
예전에 바이페달 로봇 장난감 삼아 사서 아두이노로 코드 올리고 놀다가 한동안 방치해 뒀던 녀석.
상자에서 먼지 털고 꺼내서, 요즘 쓰는 코딩 에이전트한테 코드랑 핀 구조를 던져주고 봐달라고 부탁해 봤다.
그런데 하드웨어 구조를 생각보다 굉장히 잘 인식하고 알아듣는다.
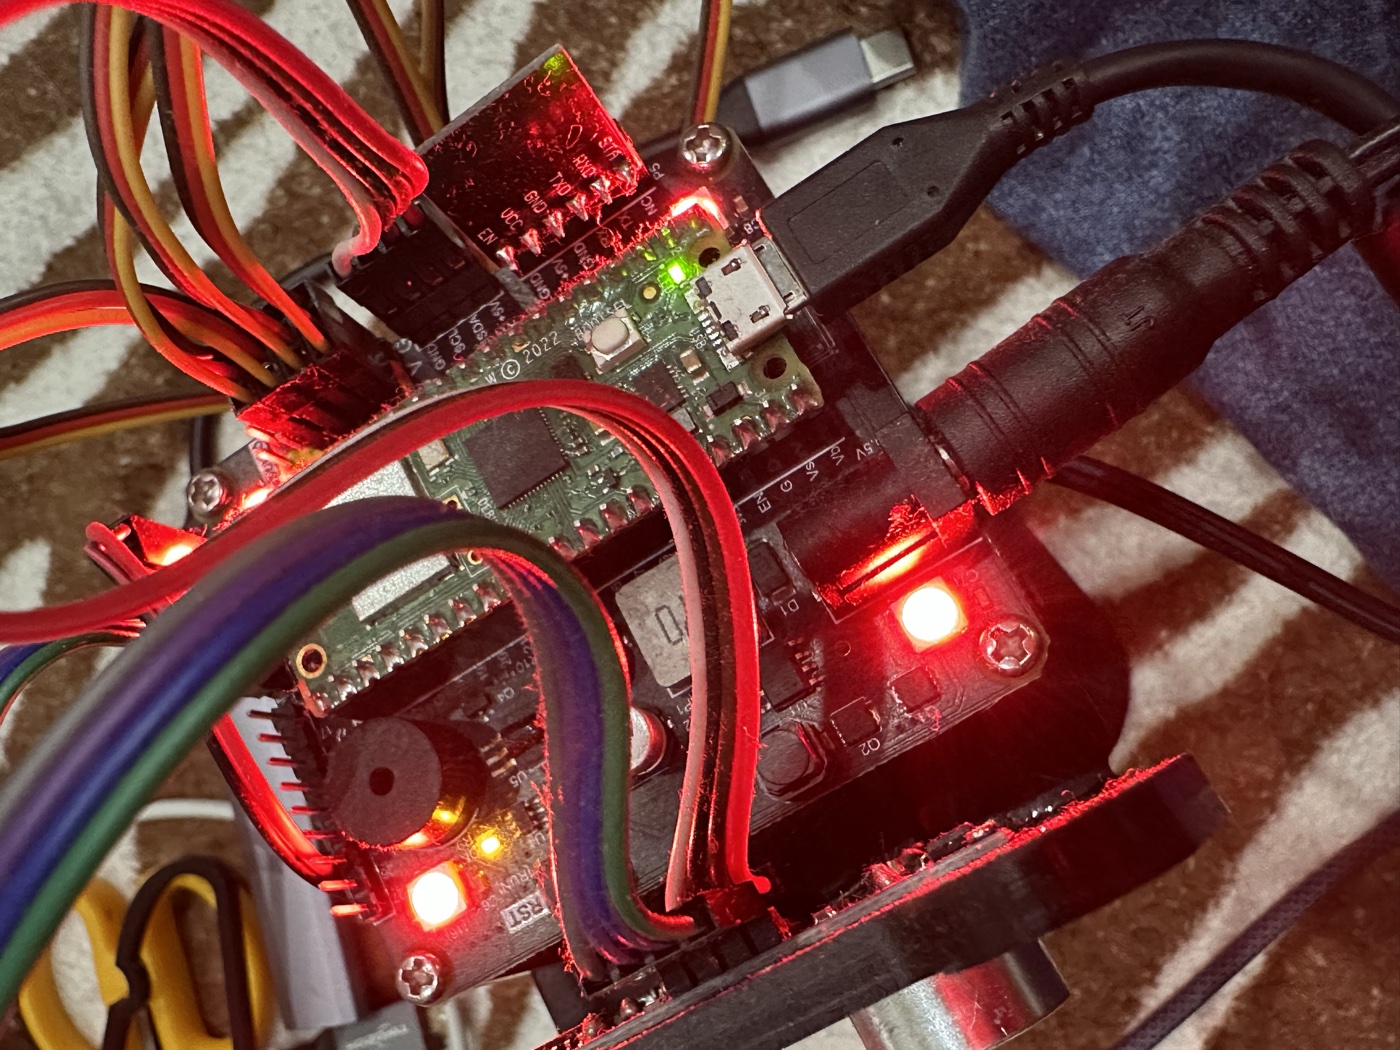
피코 W의 Wi-Fi 기능을 이용해서 맥이나 아이폰 브라우저에서 바로 조작할 수 있는 리모콘까지 뚝딱 만들어줬다.
걸음걸이나 인사하는 동작, 다양한 새로운 모션을 구현하는 것도 코드 몇 줄 던지면 바로바로 나와서 꽤 신기했음.
예전엔 라이브러리 뒤지고 통신 프로토콜 맞추느라 머리 싸맸을 텐데, 참 세상 편해졌다.
하지만 소프트웨어가 아무리 똑똑해져도, 두 발 고양이 로봇 자체의 물리적 한계는 어쩔 수 없었다.
발바닥 접지 면적이 워낙 좁은 데다가, 온갖 잡동사니와 전선으로 가득한 장애물 투성이 우리 집 바닥에서는
몇 걸음 제대로 못 걷고 자꾸 픽픽 넘어진다. ㅋㅋ
자이로 보정이고 뭐고 거실의 장애물 지옥 앞에서는 속수무책.
바퀴 달린 녀석이나 4족 보행 로봇 같은 다른 형태도 새로 만들어보고 싶긴 한데,
최근 들어 마이크로컨트롤러 보드 값도 많이 올랐고 원하는 부품을 제때 구하기도 영 힘들다.
아쉽지만 다른 로봇 욕심은 일단 접어두고, 그냥 이 뒤뚱거리는 고양이 녀석으로 만족해야겠다.
넘어지면 손으로 일으켜 세워주며 노는 것도 나름 귀여우니까.